

עקרון העבודה של מנועי AC
Jan 04, 2026
מנוע AC הוא מכשיר הממיר אנרגיה חשמלית מזרם חילופין לאנרגיה מכנית. הוא מורכב בעיקר מפיתול אלקטרומגנטי או מפיתול סטטור מבוזר המשמש ליצירת שדה מגנטי, יחד עם אבזור או רוטור מסתובבים. המנוע פועל על בסיס העיקרון שסליל -נושא זרם חווה כוח בשדה מגנטי, הגורם לו להסתובב. מנועי AC מסווגים לשני סוגים: מנועי AC סינכרוניים ומנועי אינדוקציה [1].
פיתולי הסטטור של מנוע AC תלת-פאזי הם בעצם שלושה סלילים המרוחקים 120 מעלות זה מזה, המחוברים בתצורת דלתא או כוכב. כאשר מופעל זרם תלת-פאזי, נוצר שדה מגנטי בכל סליל, והשילוב של שלושת השדות הללו מייצר שדה מגנטי מסתובב.
מנועי AC מורכבים מסטאטור ורוטור, ומתחלקים לשני סוגים: מנועי AC סינכרוניים ומנועי אינדוקציה. שני סוגי המנועים מייצרים שדה מגנטי מסתובב על ידי העברת זרם חילופין דרך פיתול הסטטור, אך פיתול הרוטור של מנועי AC סינכרוניים דורש בדרך כלל אספקת זרם ישר (זרם עירור) מהמעורר; מנועי אינדוקציה, לעומת זאת, אינם דורשים העברת זרם דרך פיתול הרוטור.

פיתול הסטטור של מנוע AC תלת-פאזי מורכב בעצם משלושה סלילים המרוחקים זה מזה ב-120 מעלות, המחוברים בצורת משולש או כוכב. כאשר מופעל זרם תלת-פאזי, נוצר שדה מגנטי בכל סליל, ושלושת השדות המגנטיים הללו מתאחדים ויוצרים שדה מגנטי מסתובב. הזרם משלים רטט מלא, והשדה המגנטי המסתובב מסתובב פעם אחת בדיוק. לכן, מספר הסיבובים לדקה של השדה המגנטי המסתובב הוא N=60f. בנוסחה, f הוא תדר ההספק.
ניתן לחלק את מנועי AC למנועים סינכרוניים ולמנועים אסינכרוניים (הידועים גם כמנועים אסינכרוניים) על סמך מהירות סיבוב הרוטור. ללא קשר לגודל העומס, מהירות הרוטור של מנוע סינכרוני תמיד זהה למהירות השדה המגנטי המסתובב, ולכן מהירות זו נקראת מהירות סינכרונית. כפי שהוזכר לעיל, זה תלוי רק בתדירות אספקת החשמל. המהירות של מנועים אסינכרוניים אינה קבועה, היא תלויה בגודל העומס ובמתח אספקת החשמל. ישנם שני סוגים של מנועים אסינכרוניים תלת-פאזיים: אלה ללא מיישרים ואלה עם מיישרים. הרוב המכריע של המנועים הא-סינכרוניים המשמשים ביישומים מעשיים הם מנועי אינדוקציה ללא מיישרים (אם כי למנועי מיישרים אסינכרוניים אסינכרוניים מקבילים וסדרתיים יש את היתרונות של מהירות מתכווננת על פני טווח גדול ומקדם הספק גבוה), והמהירות שלהם תמיד נמוכה מהמהירות הסינכרונית.
מטרה עיקרית
יעילות העבודה של מנועים חשמליים AC גבוהה, ללא עשן, ריח, זיהום סביבתי ורעש נמוך. בשל סדרת היתרונות שלו, הוא נמצא בשימוש נרחב בתחומים שונים כגון ייצור תעשייתי וחקלאי, תחבורה, הגנה לאומית, מכשירי חשמל מסחריים וביתיים, ציוד חשמלי רפואי וכו'.
עקרון עבודה
מנוע אינדוקציה, המכונה גם מנוע אסינכרוני, מתייחס למיקום הרוטור בשדה מגנטי מסתובב ומשיג מומנט סיבובי תחת פעולת השדה המגנטי המסתובב, הגורם לסיבוב של הרוטור.
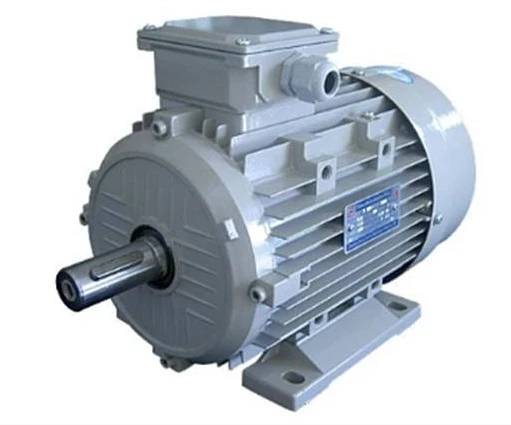
המראה והמבנה הפנימי של מנוע אינדוקציה. הרוטור הוא מוליך מסתובב, בדרך כלל בצורת כלוב סנאי. הסטטור הוא החלק הלא מסתובב של מנוע חשמלי, שתפקידו העיקרי הוא ליצור שדה מגנטי מסתובב. שדות מגנטיים מסתובבים אינם מושגים באמצעות שיטות מכניות. אבל במקום זאת, זרם חילופין מופעל על כמה זוגות של אלקטרומגנטים, מה שגורם לתכונות הקוטב המגנטי שלהם להשתנות באופן מחזורי, ובכך שווה ערך לשדה מגנטי מסתובב. לסוג זה של מנוע אין מברשות או טבעות אספן כמו מנועי DC. בהתאם לסוג המתח AC בשימוש, ישנם מנועים חד-פאזיים ומנועים תלת-פאזיים. מנועים חד פאזיים משמשים במכשירים כגון מכונות כביסה ומאווררים חשמליים; מנועים חשמליים תלת פאזיים משמשים כציוד כוח במפעלים. באמצעות התנועה היחסית בין השדה המגנטי המסתובב שנוצר על ידי הסטטור (במהירות סינכרונית של n1) לבין פיתול הרוטור, פיתול הרוטור חותך את קו האינדוקציה המגנטי ומייצר כוח אלקטרו-מוטורי מושרה, ובכך מייצר זרם מושרה בפיתול הרוטור. הזרם המושרה בפיתול הרוטור מקיים אינטראקציה עם השדה המגנטי כדי ליצור מומנט אלקטרומגנטי, מה שגורם לסיבוב הרוטור. ככל שמהירות הרוטור מתקרבת בהדרגה למהירות הסינכרונית, הזרם המושרה יורד בהדרגה, והמומנט האלקטרומגנטי שנוצר יורד אף הוא בהתאם. כאשר המנוע האסינכרוני פועל במצב המנוע, מהירות הרוטור נמוכה מהמהירות הסינכרונית. כדי לתאר את ההבדל בין מהירות הרוטור n למהירות הסינכרונית n1, מוצג יחס החלקה
אסטרטגיית שליטה
עם התפתחות טכנולוגיית אלקטרוניקת הספק, טכנולוגיית מיקרו-אלקטרוניקה, טכנולוגיית בקרה דיגיטלית ותורת הבקרה, המאפיינים הדינמיים והסטטיים של מערכות כונן AC יכולים להיות ניתנים להשוואה מלאה למערכות כונן DC. מערכות כונן AC היו בשימוש נרחב, והחלפת כונן DC בכונן AC הפכה בהדרגה למציאות.
בשל העובדה שמנועי AC הם אובייקטים מורכבים מטבעם עם חוסר ליניאריות, רב משתנים, צימוד חזק, פרמטרים משתנים- בזמן והפרעות גדולות, השליטה האפקטיבית שלהם תמיד הייתה נושא מחקר חם הן מקומי והן בינלאומי, והוצעו אסטרטגיות ושיטות בקרה שונות. ביניהם, בקרה ליניארית קלאסית אינה יכולה להתגבר על השפעת עומס, שינויים בקנה מידה גדול- בפרמטרים של מודל וגורמים לא ליניאריים, וכתוצאה מכך ביצועי בקרה נמוכים; גם לבקרת וקטור ובקרת מומנט ישירה יש כמה בעיות: בשנים האחרונות, עם התפתחותה של תיאוריית הבקרה המודרנית ותאוריית הבקרה החכמה, יושמו אלגוריתמי בקרה מתקדמים על בקרת מנוע AC והשיגו תוצאות מסוימות [2].
שיטת בקרת מודל במצב יציב
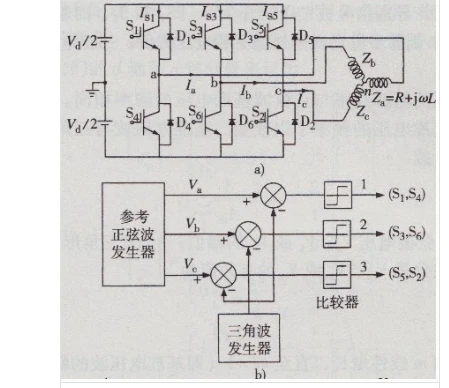
סכימות בקרת המודלים הנפוצות-של המצב היציב כוללות בקרת יחס V/f קבוע בלולאה פתוחה-(כלומר מתח/תדר=קבוע) ובקרת תדר החלקה-סגורה בלולאה.
(1) בקרת יחס תדר מתח קבוע
שיטה זו היא שיטת בקרת-לולאה פתוחה שמתחילה ממצב הבקרה הבסיסי של המרת מתח ותדר משתנים ואינה כוללת משוב מהירות. בשל העובדה שמתחת לתדר המדורג, אם המתח נשאר קבוע ורק התדר מופחת, שטף מרווח האוויר יהיה גדול מדי, יגרום לרוויה מגנטית ובמקרים חמורים לשריפת המנוע. על מנת לשמור על השטף המגנטי הקבוע של פער האוויר, יחס קבוע של פוטנציאל מושרה לתדר משמש לבקרה.
תקלות נפוצות
מנועי AC מועדים לתקלות במהלך הפעולה עקב חיכוך, רעידות, הזדקנות בידוד וסיבות אחרות. אם תקלות אלו נבדקות, מתגלות ומבוטלות בזמן, הן יכולות למנוע ביעילות התרחשות תאונות.
בדיקת תקלות נפוצה
1. האזן לצליל וזיהוי בקפידה את נקודת התקלה. במהלך פעולת המנוע האסינכרוני AC, אם נמצא צליל "זמזום" חלש ללא כל תנודות, מדובר בצליל רגיל. אם הצליל גס ויש לו צלילי "זמזום" או "שריקה" חדים, הוא מהווה מבשר לתקלה. יש לקחת בחשבון את הסיבות הבאות:
(יב) הרטט והטמפרטורה המשתנה של מנוע עם ליבת ברזל רופפת במהלך הפעולה עלולים לגרום לעיוות של ברגי הקיבוע של ליבת הברזל, וכתוצאה מכך ליריעות פלדת סיליקון רופפות וליצירת רעש אלקטרומגנטי גדול.
(2) הצליל המופק מסיבוב הרוטור, המופק על ידי מאוורר הקירור, הוא צליל "וואוו". אם יש צליל "דונג-דונג" כמו דפיקה בתוף, הוא נגרם כתוצאה מהתרופפות ההתאמה בין ליבת הברזל הרוטור לבין הציר עקב מומנט האצה של המנוע בזמן התנעה פתאומית, עצירה, בלימה לאחור ומצבי מהירות משתנים אחרים. ניתן להמשיך להשתמש בתיקים קלים, בעוד שמקרים חמורים ניתן לפרק לצורך בדיקה ותיקון.
(3) במהלך פעולת מנוע רעש המיסבים, יש צורך לשים לב לשינויים בצליל המיסב. על ידי נגיעה בקצה אחד של המברג בכיסוי המיסב ובקצה השני באוזן, ניתן לשמוע את שינויי הצליל הפנימיים של המנוע. לחלקים ולתקלות שונים יש צלילים שונים. צליל ה"חריקה" נגרם מתנועה לא סדירה של האקדח המתגלגל בתוך המיסב, הקשורה לפינוי המיסב ולמצב שומן הסיכה. צליל ה"רוחש" הוא צליל חיכוך מתכתי, הנגרם לרוב מחוסר שמן במיסב עקב בלאי. יש לפרק את המיסב ולשמן בגריז וכו'.
2. השתמש בחוש הריח כדי לנתח שלמנוע הפגום אין שום ריח בזמן פעולה רגילה. אם אתה מריח ריח כלשהו, זהו אות תקלה, כגון ריח שרוף, הנפלט מצליית בידוד ואף יכול לעשן ככל שטמפרטורת המנוע עולה; אם יש ריח שמן שרוף, הדבר נובע בעיקר מחוסר שמן במיסב, ומהריח הנגרם מהתאדות של שמן וגז כאשר מתקרבים למצב טחינה יבשה.
3. השתמש בתחושת המישוש כדי לבדוק אם יש תקלות. על ידי נגיעה במעטפת הטלוויזיה עם היד, אתה יכול לקבוע בערך את הטמפרטורה. אם אתה מרגיש חם מאוד וערך הטמפרטורה גבוה בעת נגיעה במעטפת המנוע עם היד שלך, עליך לבדוק את הסיבה, כגון עומס מופרז או מתח גבוה, ולאחר מכן לפתור את הבעיה על סמך הסיבה.


